Перейти к содержимому

PID

Betaflight 3.3.0 с Kalman Filters

Для настройки дрона с использованием BlackBox (BB) рекомендуется выставить в CLI значение Debug_mode = NOTCH для получения шумов гироскопа до фильтрации. Тестовый полет с записью лога BB позволяет анализировать влияние фильтров FKF, Gyro LPF, DTERM LPF и NOTCH на спектр

… 
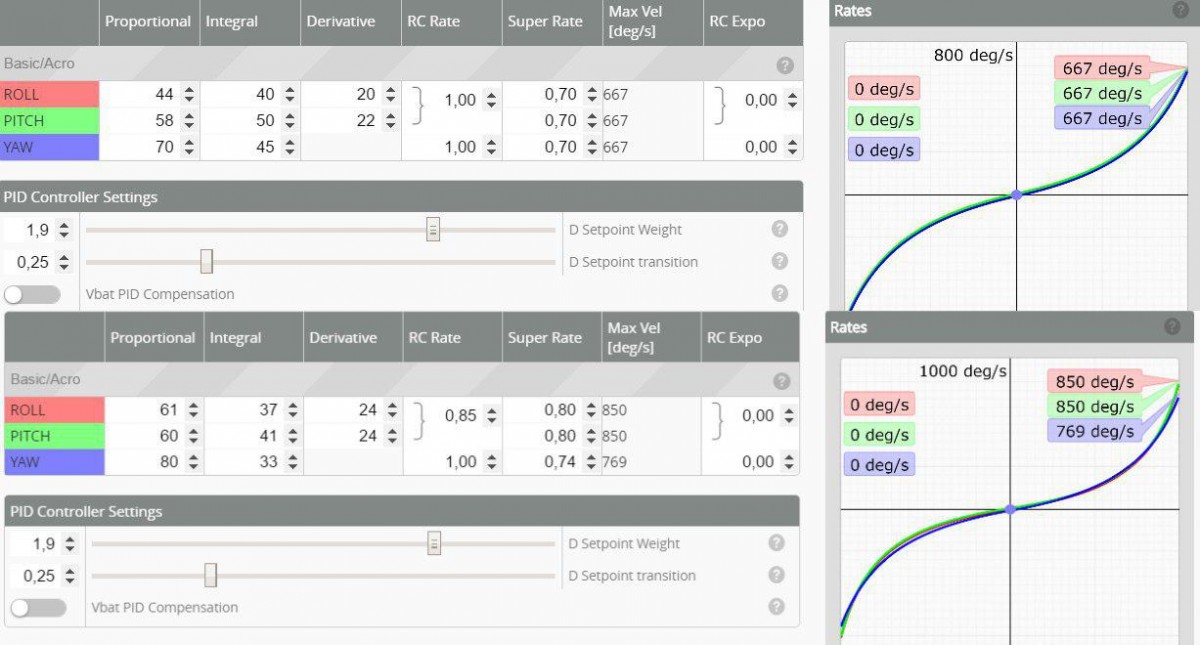
Rocket200- вечерний тюнинг.

Проведена настройка дрона Rocket200 с использованием Taranis LUA скрипта для отображения и настройки PID, после успешного облета крыла S800. Камера обеспечивает четкое изображение при дневном свете, при темноте наблюдается цветной шум и рекомендовано уменьшение насыщенности. Настройки PID включают уменьшение P

…